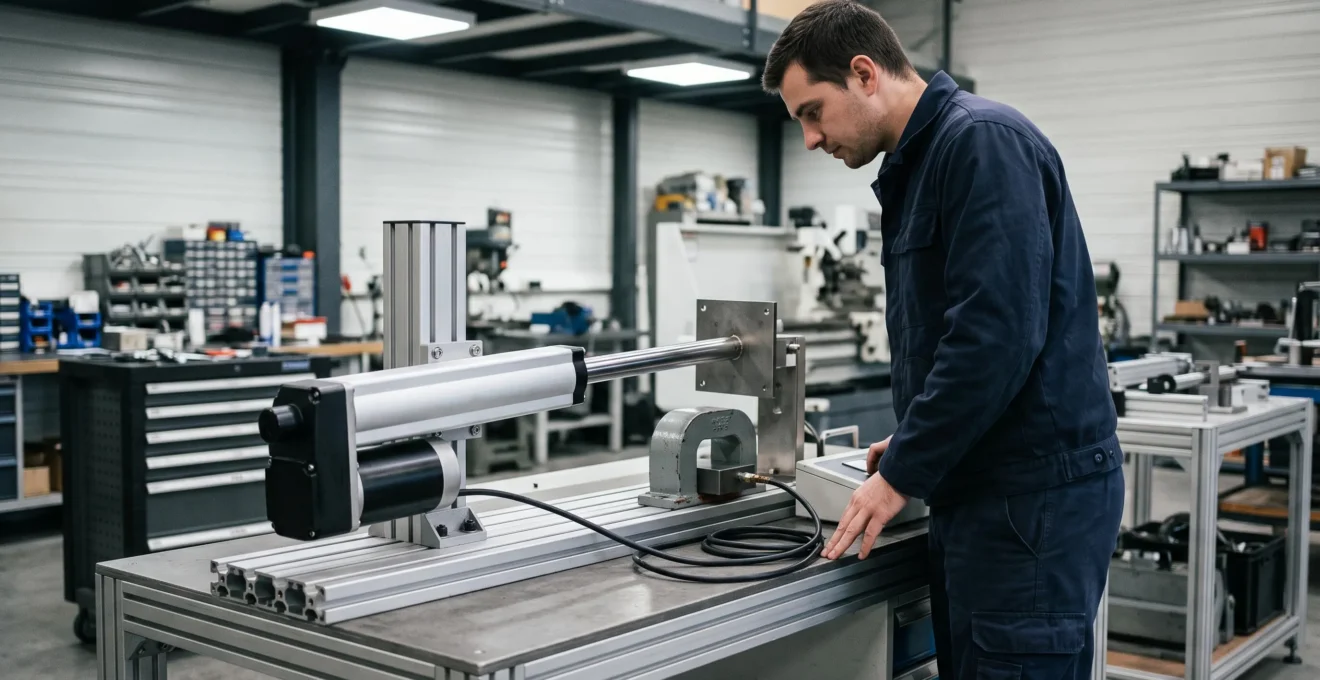
Le dimensionnement d’un actionneur pour un système automatisé impose un arbitrage technique dont les conséquences dépassent largement le simple choix d’un composant. Vérin électrique et électro-aimant répondent à des besoins d’actionnement radicalement différents, et les confondre expose à des surcoûts de conception, une surconsommation énergétique ou des défaillances en service. La question centrale ne porte pas sur une supériorité générale de l’une ou l’autre technologie, mais sur l’adéquation entre les caractéristiques fonctionnelles attendues et les capacités réelles de chaque solution.
Le choix entre ces deux technologies repose sur des critères mesurables : la nature du mouvement attendu, la course mécanique nécessaire, la force requise en début et en fin de cycle, le facteur de marche admissible et la consommation d’énergie. Un vérin électrique convertit un mouvement rotatif en translation linéaire sur une course définie, tandis qu’un électro-aimant génère une force d’attraction magnétique pour piloter ou maintenir un noyau sur une course généralement courte. La distinction entre maintien avec ou sans alimentation permanente, structurée autour des configurations monostable et bistable, constitue un levier décisif pour l’efficacité énergétique et la sécurité fonctionnelle.
Cet article propose une grille de décision critériée, une méthode de dimensionnement pas à pas et des repères techniques attribués à leurs sources pour arbitrer objectivement entre vérin électrique et électro-aimant selon les contraintes réelles de votre application.
Vérin électrique et électro-aimant : deux technologies d’actionnement aux rôles distincts
La confusion entre vérin électrique et électro-aimant provient souvent d’une perception commune : les deux systèmes génèrent un mouvement ou une force à partir d’une alimentation électrique. Cette similitude apparente masque une différence fondamentale de fonction et de périmètre d’usage. Un vérin électrique convertit un mouvement rotatif, produit par un moteur électrique, en translation linéaire d’une tige ou d’un chariot sur une course mécanique définie, généralement de plusieurs dizaines à plusieurs centaines de millimètres. Cette conversion s’opère par un système vis-écrou, à billes ou trapézoïdal, permettant un déplacement contrôlé avec une force relativement constante sur toute la course.
Un actionneur électromagnétique, catégorie à laquelle appartient l’électro-aimant, est défini comme un système capable de convertir de l’énergie électrique en énergie mécanique via une étape intermédiaire magnétique, selon la classification établie par Techniques de l’Ingénieur. Contrairement au vérin électrique, l’électro-aimant génère une force d’attraction entre un noyau ferromagnétique mobile et une bobine alimentée, sur une course généralement courte, de quelques millimètres à quelques centimètres. Cette force croît à mesure que l’entrefer diminue, atteignant son maximum lorsque le noyau est en contact avec la surface magnétique.
Le vérin électrique répond à un besoin de déplacement linéaire piloté, avec positionnement intermédiaire possible et effort de poussée ou de traction sur toute la course. L’électro-aimant répond à un besoin de manœuvre rapide, de pilotage ou de maintien en position d’un élément ferromagnétique, sans nécessairement parcourir une course longue. Cette distinction conditionne directement le dimensionnement : un mouvement de translation sur plusieurs centaines de millimètres avec une charge à déplacer oriente vers un vérin électrique, tandis qu’une fonction de verrouillage, de maintien ou d’attraction à course courte oriente vers un électro-aimant.
Les critères de comparaison entre ces deux technologies doivent donc s’appuyer sur des paramètres mesurables : la course mécanique requise, la force nécessaire en début et en fin de cycle, le facteur de marche admissible, la consommation énergétique selon le profil d’utilisation et les contraintes d’encombrement. Ces critères permettent d’arbitrer objectivement entre les deux solutions en fonction des contraintes réelles de l’application, sans préjuger d’une supériorité générale de l’une ou l’autre technologie.
Quels critères de choix entre vérin électrique et électro-aimant ?
Le dimensionnement d’un actionneur pour un système automatisé repose sur une évaluation précise de cinq critères principaux : la course et le type de mouvement attendu, la force requise à différents stades du cycle, le facteur de marche, la consommation énergétique et les contraintes d’intégration mécanique. Chacun de ces critères oriente la décision vers l’une ou l’autre technologie selon les caractéristiques de l’application.
Course et type de mouvement
Le premier critère d’arbitrage concerne la nature du mouvement à produire. Un vérin électrique génère une translation linéaire sur une course pouvant atteindre plusieurs centaines de millimètres, avec un positionnement intermédiaire possible selon la technologie de commande. Cette capacité le rend adapté aux applications de transfert de pièces, d’ouverture de portes coulissantes ou de réglage de position sur une machine-outil. L’électro-aimant, en revanche, fonctionne sur une course courte, généralement inférieure à quelques centimètres, avec une fonction principale d’attraction, de maintien ou de verrouillage. Le mouvement produit correspond davantage à une manœuvre binaire — attiré ou relâché — qu’à un déplacement linéaire continu.
Force requise en début et en fin de course
La force développée par chaque technologie évolue différemment au cours du cycle. Un vérin électrique délivre une force de poussée ou de traction relativement constante sur toute la course, déterminée par le couple moteur et le pas de vis. Cette caractéristique garantit une capacité de déplacement prévisible même en milieu de course. L’électro-aimant présente une courbe de force croissante à mesure que l’entrefer diminue : la force d’attraction est faible en début de course, lorsque le noyau est éloigné de la bobine, et maximale en fin de course, lorsque le noyau est en contact avec la surface magnétique. Selon Binder Magnetic, pour sa gamme monostable et bistable ERB/LCM, les forces disponibles s’échelonnent de 0,8 à 22,5 N en début de course, et de 6,5 à 140 N en fin de course, selon les modèles. Cette évolution de la force impose de vérifier que l’effort disponible en début de course reste suffisant pour initier le mouvement, notamment en présence de frottements ou de charges à déplacer.
Facteur de marche
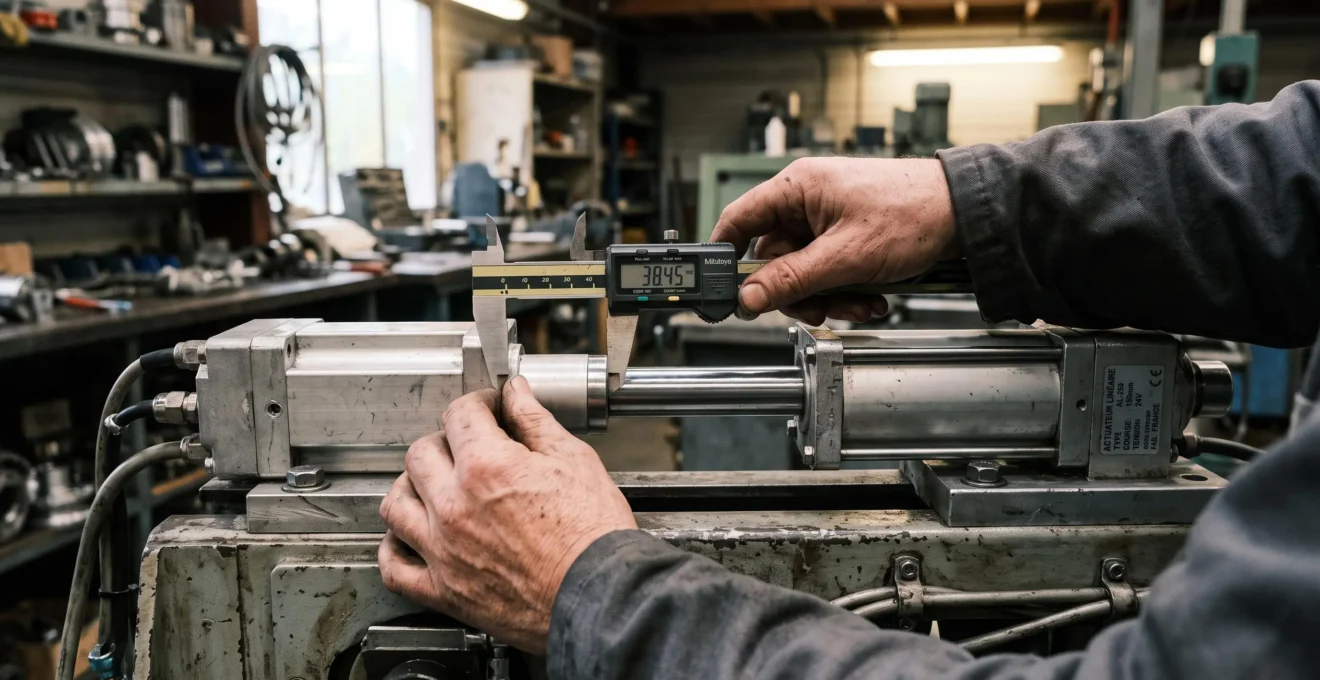
Le facteur de marche, exprimé en pourcentage ou en duty cycle, représente le rapport entre le temps d’alimentation et la durée totale du cycle de fonctionnement. Ce critère conditionne directement la fiabilité et la durée de vie de l’actionneur, car il détermine les contraintes thermiques et mécaniques subies par le système. Un vérin électrique dimensionné pour un fonctionnement intermittent ne peut généralement pas supporter une alimentation continue sans risque d’échauffement du moteur ou de dégradation des composants mécaniques. Les électro-aimants sont également soumis à cette contrainte, avec des facteurs de marche admissibles variant selon la conception. Selon Binder Magnetic, les facteurs de marche de sa gamme s’échelonnent de 5 à 100 % selon les modèles, offrant une souplesse d’adaptation au profil d’utilisation.
Consommation d’énergie et maintien sans alimentation
La consommation énergétique dépend directement du profil d’utilisation et de la capacité de l’actionneur à maintenir une position sans alimentation continue. Un vérin électrique, équipé d’une vis irréversible, peut maintenir sa position sans consommation une fois le mouvement achevé, à condition que la charge ne dépasse pas la capacité de retenue de la vis. Un électro-aimant classique, alimenté en permanence pour maintenir le noyau attiré, consomme de l’énergie en continu. Les configurations monostable et bistable, utilisant un aimant permanent pour le maintien, permettent de réduire drastiquement cette consommation : une simple impulsion électrique suffit à déclencher le mouvement, et le maintien s’effectue sans alimentation. Cette distinction constitue un levier décisif pour les applications à longues phases de maintien.
Encombrement et intégration mécanique
Les contraintes d’encombrement orientent également le choix technologique. Un vérin électrique nécessite un volume d’intégration correspondant à la longueur totale de la course, augmentée de la longueur du corps du vérin. L’électro-aimant, compact, s’intègre plus facilement dans un espace restreint, notamment pour des fonctions de verrouillage ou de maintien magnétique où la course est faible. Les modalités de fixation, les interfaces mécaniques et les possibilités de montage doivent également être vérifiées en fonction de la structure de la machine ou du poste automatisé.
| Critère | Vérin électrique | Électro-aimant |
|---|---|---|
| Course typique | Plusieurs dizaines à plusieurs centaines de mm | Quelques mm à quelques cm |
| Force sur la course | Relativement constante | Croissante (faible en début, maximale en fin) |
| Facteur de marche | Variable selon motorisation | 5 à 100 % selon modèles (gamme Binder Magnetic) |
| Maintien sans alimentation | Possible avec vis irréversible | Possible avec configuration monostable/bistable |
| Encombrement | Longueur course + corps vérin | Compact |
Dans quels cas l’électro-aimant est-il la solution la plus adaptée ?
L’électro-aimant excelle dans les applications où la fonction principale consiste à attirer, piloter ou maintenir un élément ferromagnétique sur une course courte, avec des exigences de réactivité, de compacité ou de consommation énergétique spécifiques. Trois configurations d’usage orientent prioritairement vers cette technologie : le maintien de position sécurisé, le pilotage rapide en manœuvre double et les applications nécessitant une économie d’énergie sur de longues phases de maintien.
Le maintien de position constitue l’un des avantages distinctifs de l’électro-aimant, notamment dans ses configurations monostable et bistable. Un électro-aimant monostable utilise un aimant permanent pour maintenir le noyau en position attirée sans alimentation continue : une impulsion électrique suffit à attirer le noyau, et le maintien s’effectue ensuite par l’aimant permanent, sans consommation. Le relâchement nécessite une seconde impulsion dans une bobine de déverrouillage. Un électro-aimant bistable fonctionne sur un principe similaire, mais conserve le noyau en position relâchée par un second aimant permanent, permettant deux positions stables sans alimentation. Ces configurations réduisent drastiquement la consommation énergétique sur les profils d’utilisation à longues phases de maintien.
Sur un profil d’usage à maintien continu, un électro-aimant classique de 10 W consomme environ 87,6 kWh par an, contre une consommation quasi nulle pour un système à maintien par aimant permanent, selon une analyse technique publiée en 2026. Le coût énergétique cumulé sur dix ans peut ainsi atteindre environ 175 € pour un électro-aimant classique, contre moins de 4 € pour un système monostable, selon les tarifs d’électricité en vigueur. Cette différence justifie économiquement le choix d’une configuration à maintien sans alimentation pour les équipements soumis à de longues phases de maintien.
Les niveaux de force disponibles selon les gammes permettent de vérifier la faisabilité technique de l’application. Pour sa gamme monostable et bistable ERB/LCM, Binder Magnetic annonce des facteurs de marche de 5 à 100 % et des forces de 0,8 à 22,5 N en début de course, jusqu’à 140 N en fin de course, selon les modèles. Ces valeurs orientent le dimensionnement : une application nécessitant une force de maintien de quelques dizaines de newtons avec une course courte entre dans le périmètre d’usage d’un électro-aimant, tandis qu’un besoin de force supérieure à plusieurs centaines de newtons sur une course longue oriente vers un vérin électrique.
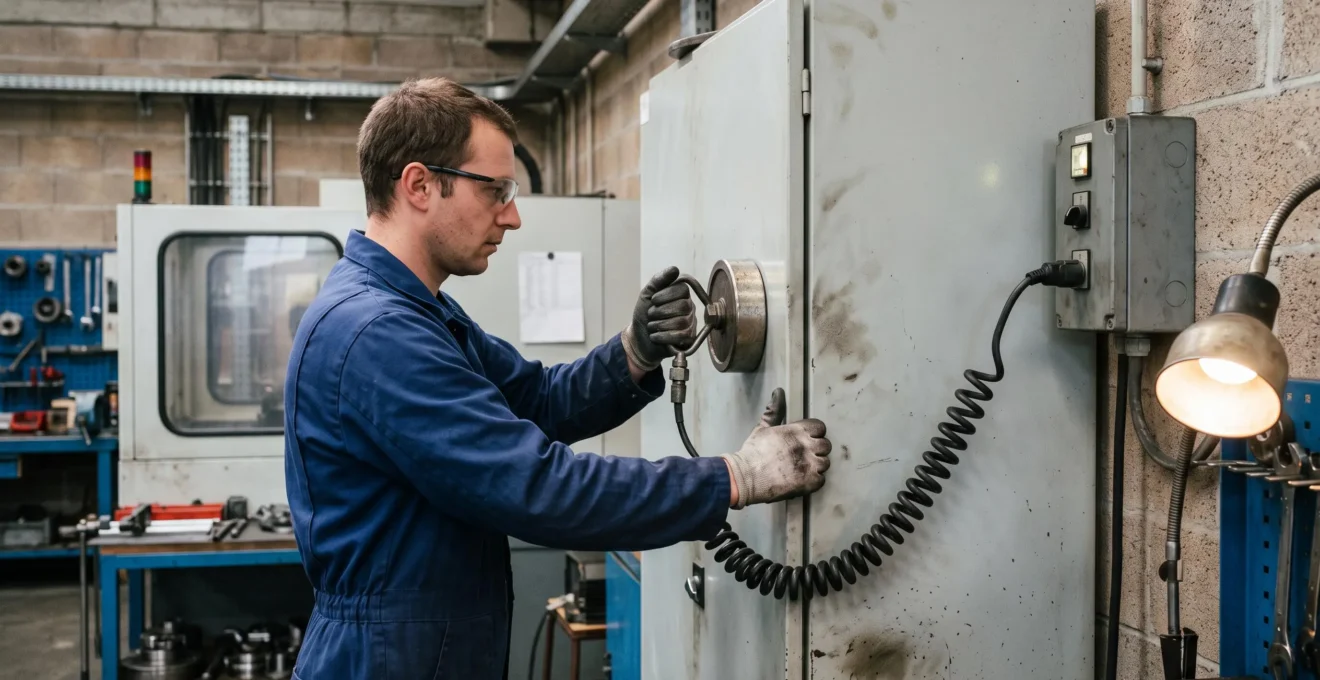
Les applications de maintien sécurisé, telles que les portes à ventouse ou les systèmes de verrouillage de capots de machines, illustrent le périmètre d’usage naturel de l’électro-aimant. La force d’attraction magnétique assure un maintien fiable sans pièce d’usure mécanique, et la configuration monostable garantit une sécurité fonctionnelle en cas de coupure d’alimentation, le noyau restant en position attirée jusqu’à réception d’une commande de déverrouillage.
Le vérin électrique reste préférable pour les applications nécessitant un déplacement linéaire sur une course longue avec un effort constant, un positionnement intermédiaire ou une vitesse de déplacement contrôlée. Les fonctions de transfert de pièces, de réglage de hauteur ou de poussée sur plusieurs centaines de millimètres sortent du périmètre fonctionnel de l’électro-aimant et justifient le recours à une solution de translation mécanique motorisée.
Comment dimensionner votre actionneur en pratique : méthode pas à pas
Le dimensionnement d’un actionneur pour un système automatisé s’appuie sur une méthode structurée en trois étapes : le cadrage du besoin fonctionnel, la vérification des contraintes mécaniques et électriques, puis l’arbitrage argumenté entre les deux technologies. Cette démarche garantit un choix objectif, fondé sur des critères mesurables et vérifiables, plutôt que sur une préférence technologique a priori.
- Étape 1 : Cadrer le besoin fonctionnel
Définir précisément le type de mouvement attendu, la course nécessaire et la charge à déplacer ou à maintenir. Une course de plusieurs dizaines à plusieurs centaines de millimètres avec un mouvement de translation oriente vers un vérin électrique. Une fonction de maintien, de verrouillage ou d’attraction sur une course courte oriente vers un électro-aimant. Quantifier la force requise en début et en fin de course pour vérifier la compatibilité avec les caractéristiques de chaque technologie.
- Étape 2 : Vérifier les contraintes mécaniques et électriques
Vérifier l’encombrement disponible dans la structure de la machine, les modalités de fixation et les interfaces mécaniques. Déterminer le facteur de marche du cycle de fonctionnement : un actionneur sollicité en permanence nécessite un dimensionnement thermique adapté, ou une configuration à maintien sans alimentation pour limiter les échauffements. Identifier la tension d’alimentation disponible et les possibilités de pilotage électrique.
- Étape 3 : Arbitrer entre les deux technologies
Croiser les résultats du cadrage fonctionnel et des contraintes pour arbitrer objectivement. Si la course dépasse quelques centimètres, si la force doit rester constante sur toute la course ou si un positionnement intermédiaire est nécessaire, le vérin électrique s’impose. Si la course reste courte, si le besoin porte sur un maintien ou un verrouillage et si la consommation d’énergie constitue une contrainte forte, l’électro-aimant monostable ou bistable constitue une solution pertinente. Documenter les hypothèses de dimensionnement pour justifier le choix auprès de la direction ou des clients.
L’application de cette méthode à un poste d’assemblage automatisé illustre la complémentarité des deux technologies. Un transfert de pièces sur une course de 200 mm nécessite un vérin électrique capable de générer une force de poussée constante sur toute la course. En revanche, le verrouillage d’un capot de sécurité en position fermée peut s’effectuer avec un électro-aimant monostable, dont la force de maintien sans alimentation garantit une sécurité fonctionnelle en cas de coupure électrique tout en limitant la consommation énergétique.
Questions fréquentes sur le choix entre vérin électrique et électro-aimant
Les systèmes automatisés industriels intègrent fréquemment plusieurs types d’actionnement selon les fonctions à remplir. Les machines-outils de précision, telles qu’une fraiseuse CNC, combinent par exemple des axes de déplacement linéaire pilotés par des moteurs et des vis à billes, et des fonctions de maintien de pièces ou de verrouillage d’outils assurées par des systèmes électromagnétiques. Cette complémentarité illustre la nécessité d’une sélection critériée selon la fonction attendue.
Un électro-aimant peut-il remplacer un vérin électrique dans un système automatisé ?
Un électro-aimant ne peut pas remplacer un vérin électrique pour une fonction de translation linéaire sur une course longue. Les deux technologies répondent à des besoins distincts : le vérin électrique génère un mouvement de translation contrôlé sur plusieurs dizaines à plusieurs centaines de millimètres, tandis que l’électro-aimant produit une force d’attraction magnétique sur une course courte, généralement inférieure à quelques centimètres. Le remplacement n’est envisageable que si la course nécessaire reste très courte et si la fonction attendue consiste uniquement à attirer ou maintenir un élément ferromagnétique, sans nécessiter un positionnement intermédiaire.
Quelle technologie consomme le moins d’énergie : vérin électrique ou électro-aimant ?
La consommation énergétique dépend directement du profil d’utilisation et de la capacité de maintien sans alimentation. Un vérin électrique équipé d’une vis irréversible maintient sa position sans consommation une fois le mouvement achevé. Un électro-aimant classique, alimenté en continu pour maintenir le noyau attiré, consomme de l’énergie en permanence, pouvant atteindre environ 87,6 kWh par an pour un modèle de 10 W selon les analyses disponibles. En revanche, un électro-aimant monostable ou bistable, utilisant un aimant permanent pour le maintien, réduit drastiquement cette consommation à une simple impulsion de commande, le rendant particulièrement économe sur les profils d’utilisation à longues phases de maintien.
Comment calculer le facteur de marche pour dimensionner un actionneur industriel ?
Le facteur de marche, ou duty cycle, représente le rapport entre le temps d’alimentation de l’actionneur et la durée totale du cycle de fonctionnement, exprimé en pourcentage. Il se calcule en divisant le temps pendant lequel l’actionneur est sous tension par la durée totale du cycle, puis en multipliant le résultat par 100. Un actionneur alimenté 2 secondes toutes les 20 secondes présente un facteur de marche de 10 %. Ce critère conditionne le dimensionnement thermique de l’actionneur : un facteur de marche élevé impose de vérifier que le modèle sélectionné supporte un fonctionnement prolongé sans échauffement excessif, ou d’orienter le choix vers une configuration à maintien sans alimentation.
Quelle force de maintien peut fournir un électro-aimant industriel selon les gammes disponibles ?
La force de maintien d’un électro-aimant varie selon la conception, la taille et la configuration du modèle. Selon les données constructeur disponibles, les forces en fin de course peuvent s’échelonner de quelques newtons pour les modèles compacts à plusieurs centaines de newtons pour les modèles industriels. La gamme monostable et bistable ERB/LCM de Binder Magnetic annonce par exemple des forces de 6,5 à 140 N en fin de course selon les modèles. Le dimensionnement nécessite de vérifier que la force de maintien disponible reste compatible avec l’effort à contrer, en tenant compte d’un coefficient de sécurité pour compenser les variations de température, les vibrations ou l’usure des surfaces magnétiques.
Le choix entre vérin électrique et électro-aimant repose sur une analyse rigoureuse des critères fonctionnels, mécaniques et électriques de l’application. La nature du mouvement attendu constitue le premier arbitrage : un déplacement linéaire sur une course longue oriente vers le vérin électrique, tandis qu’une fonction de maintien ou d’attraction sur une course courte oriente vers l’électro-aimant. La force requise en début et en fin de course, le facteur de marche et la consommation énergétique affinent ce choix en tenant compte des contraintes réelles de dimensionnement. La méthode pas à pas proposée permet de structurer cette décision, de la documenter et de la justifier objectivement devant les interlocuteurs techniques ou commerciaux.
L’arbitrage entre ces deux technologies ne traduit pas une supériorité générale de l’une sur l’autre, mais une adéquation entre les capacités fonctionnelles de chaque solution et les besoins réels de l’équipement automatisé. Cette démarche critériée limite les risques de mauvais dimensionnement, réduit les surcoûts d’exploitation et sécurise la fiabilité des systèmes conçus.